Dettagli
NRND
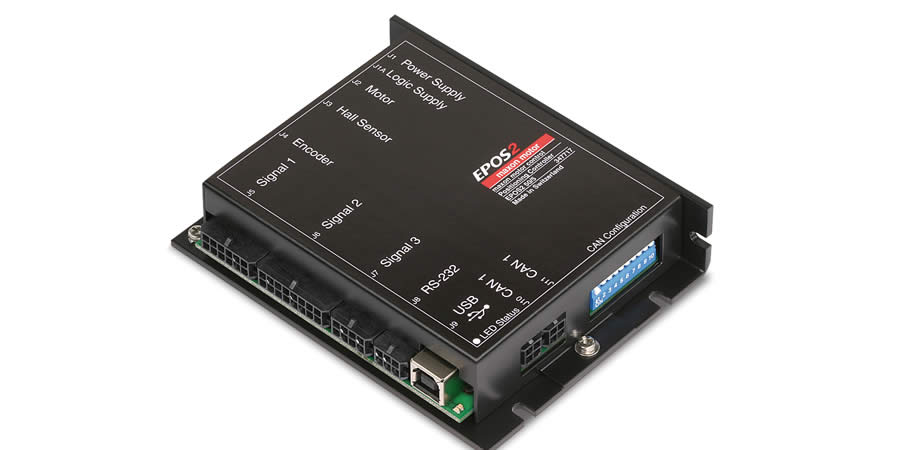
EPOS2 50/5, controllo di posizione digitale, 5 A, 11 - 50 VDC
Codice articolo 347717
| Fasce di prezzo | Quantità | Prezzo unitario |
|---|---|---|
| Prezzi al netto dell'IVA e dei costi di spedizione | 1-4 | € 765,35 |
| 5-19 | € 673,77 | |
| 20-49 | € 579,04 | |
| a partire da 50 | Su richiesta |
NRND (Not Recommended for New Designs): Questi prodotti continuano ad essere disponibili, ma sono sconsigliati in caso di nuovi progetti. Il reparto vendite vi consiglierà le possibili alternative.
Specifiche
| Prodotto | |
| Peso | 240 g |
| Motore | |
| Motori DC fino a | 250 W |
| Motori EC fino a | 250 W |
| Sensor | |
| Senza sensori (motori DC) | Sì |
| Encoder incrementale digitale (2 canali, differenziale) | Sì |
| Encoder incrementale digitale (3 canali, differenziale) | Sì |
| Sensori Hall digitali (motori EC) | Sì |
| SSI Encoder assoluto | Sì |
| Encoder incrementale analogico (2 canali, differenziale) | Sì |
| Variabili di controllo | |
| Regolatore di corrente | Sì |
| Regolatore di velocità (closed loop) | Sì |
| Regolatore di posizione | Sì |
| Dati elettrici | |
| Tensione operativa V cc (min.) | 11 V |
| Tensione operativa V cc (max.) | 50 V |
| Tensione di alimentazione della logica Vc (min.) | 11 V |
| Tensione di alimentazione della logica Vc (max.) | 50 V |
| Tensione max. in uscita (fattore * V cc) | 0.9 |
| Corrente max. in uscita I max | 10 A |
| Durata max. della corrente max. in uscita I max | 1 s |
| Corrente continuativa in uscita I cont | 5 A |
| Frequenza PWM dello stadio di potenza | 50 kHz |
| Frequenza regolatore PI di corrente | 10 kHz |
| Frequenza regolatore PI di velocità | 1 kHz |
| Frequenza regolatore PID di posizione | 1 kHz |
| Efficienza max. | 94 % |
| Velocità max. (DC) | 100000 rpm |
| Velocità max. (EC; 1 paio poli) commutazione trapezoidale | 100000 rpm |
| Velocità max. (EC; 1 paio poli) commutazione sinusoidale | 25000 rpm |
| Induttanza di fase integrata | 22 µH |
| Ingressi | |
| Segnali dei sensori Hall | H1, H2, H3 |
| Segnali encoder | A, A, B, B, I, I\ |
| Frequenza max. ingresso encoder | 5 MHz |
| Ingressi digitali | 11 |
| Funzionalità degli ingressi digitali | interruttore di finecorsa, interruttore di riferimento, uso generale, abilitazione, arresto rapido, encoder SSI, 2° encoder incrementale, valore nominale Step/Direction, Master Encoder, marker di posizione, abilitazione stadio di potenza |
| Ingressi analogici | 2 |
| Risoluzione, intervallo, circuito | 12 bit, -10…+10 V, differenziale |
| Funzionalità degli ingressi analogici | valore nominale, uso generale |
| DIP switch | 10 |
| Funzionalità dei DIP switch | ID nodo CAN, Autobitrate, terminazione CAN-Bus |
| Uscite | |
| Uscite digitali | 5 |
| Funzionalità delle uscite digitali | freno di arresto, uso generale, Position Compare, pronto |
| Uscite analogiche | 1 |
| Risoluzione, intervallo | 12 bit, 0…+10 V |
| Funzionalità delle uscite analogiche | valore fisso |
| Uscite in tensione | |
| Tensione alimentazione sensori Hall | +5 VDC, max. 30 mA |
| Tensione alimentazione encoder | +5 VDC, max. 100 mA |
| Uscita tensione ausiliaria | +5 VDC, max. 150 mA |
| Interfacce | |
| RS232 | Sì |
| USB (Full Speed) | Sì |
| CAN | Sì |
| CANopen | Slave |
| CANopen application layer | DS-301 |
| CANopen frameworks | DSP-305 |
| CANopen profiles motion control | DSP-402 |
| Funzionalità gateway da RS232 a CAN | Sì |
| Funzionalità gateway da USB a CAN | Sì |
| Visualizzazione | |
| Indicatore di stato "pronto" (Ready) | LED verde |
| Indicatore di stato "errore" (Error) | LED rosso |
| Funzionalità di protezione | |
| Funzionalità di protezione | limite di corrente, sovracorrente, sovratemperatura, sottotensione, sovratensione, transitori di tensione, corto circuiti della linea del motore |
| Condizioni ambientali | |
| Temperatura min. - esercizio | -10 °C |
| Temperatura max. - esercizio | 45 °C |
| Temperatura – Range esteso | +45…+80°C, Derating: -0.143 A/°C |
| Temperatura min. - stoccaggio | -40 °C |
| Temperatura max.- stoccaggio | 85 °C |
| Umidità min. (condensa non permessa) | 5 % |
| Umidità max. (condensa non permessa) | 90 % |
| Dati meccanici | |
| Peso | 240 g |
| Dimensioni (lunghezza) | 120 mm |
| Dimensioni (profondità) | 93.5 mm |
| Dimensioni (altezza) | 27 mm |
| Fissaggio | Flangia per viti M3 |
| Software | |
| Programma di installazione | EPOS Setup |
| Graphical User Interface | EPOS Studio |
| Sistema operativo | Windows 10, 8, 7, Windows XP SP3 |
| Windows DLL per PC | 32-/64-bit |
| PC master | IXXAT, Vector, National Instruments, Kvaser, NI-XNET |
| Esempi di programmazione | MS Visual C#, MS Visual C++, MS Visual Basic, MS Visual Basic.NET, Borland C++, Borland Delphi, NI LabView, NI LabWindows/CVI |
| Linux Shared Object Library | X86 32-/64-bit, ARMv7 |
| Esempio di programmazione | C++ (Eclipse Project) |
| Libreria IEC 61131-3 per master CAN | Beckhof, Siemens/Helmholz, VIPA |
| Libreria maxon per NI Softmotion | National Instruments Compact Rio |
| Funzioni | |
| CANopen Profile Position Mode | Sì |
| CANopen Profile Velocity Mode | Sì |
| CANopen Homing Mode | Sì |
| Position Mode | Sì |
| Interpolated position Mode (PVT) | Sì |
| Velocity Mode | Sì |
| Current Mode | Sì |
| Master Encoder Mode | Sì |
| Step/direction Mode | Sì |
| Riferimento analogico | Sì |
| Generatore di profilo sinusoidale/trapezoidale | Sì |
| Feed forward regolazione di posizione | Sì |
| Feed forward regolazione di velocità | Sì |
| Regolazione di posizione e velocità (dual loop) | Sì |
| Position Marker / Touch Probe | Sì |
| Quickstop | Sì |
| Abilitazione | Sì |
| Comparatore di posizione | Sì |
| Controllo di freni di stazionamento | Sì |
| Impostazioni controllo avanzate | Sì |
Descrizione
EPOS2 50/5 è un controllo di posizione digitale a struttura modulare. È adatto per l'impiego con motori DC con spazzole ed encoder o motori EC senza spazzole con Hall Sensors ed encoder da 5 a 250 watt.Download
Software/firmware
-
Inglese
- EPOS IDX Setup Release Notes (english, PDF 612 KB) Versione July 2026
- EPOS Command Library Documentation (english, PDF 5 MB) Versione July 2023
- EPOS Windows 32-Bit and 64-Bit DLL (english, ZIP 98 MB) Versione 6.8.1.0
- EPOS .Net Library (english, ZIP 32 MB) Versione 6.8.1.0
- EPOS LabVIEW VI’s for PC (english, ZIP 19 MB) Versione 6.8.1.0
- EPOS Linux Library (ARM/Intel 32/64-Bit) (english, ZIP 7 MB) Versione 6.8.1.0
- EPOS2 NI CompactRIO Library (english, ZIP 5 MB) Versione 2.0.0.20
- EPOS2 IEC 61131 Beckhoff Library (english, ZIP 806 KB) Versione July 2010
- EPOS2 IEC 61131 Siemens Library (english, PDF 274 KB) Versione December 2012
- EPOS2 IEC 61131 VIPA Library (english, ZIP 841 KB) Versione July 2010
- EPOS Command Library License Declarations (english, PDF 714 KB) Versione May 2026
- EPOS Studio License Declarations (english, PDF 1 MB) Versione May 2026
- Setup EPOS, IDX - Studio 3.7 Revision 2 (ZIP -1 bytes) Versione 38
- EPOS USB Driver Installation (ZIP 4 MB) Versione 2.12.28 - Signed - Revision 1
Dati CAD (DXF, STP,....)
Pagine del catalogo
Manuali
-
Inglese
- EPOS2 Feature Comparison Chart (english, PDF 775 KB) Versione November 2019
- EPOS2 Firmware Specification (english, PDF 10 MB) Versione November 2017
- EPOS2 Communication Guide (english, PDF 3 MB) Versione May 2016
- EPOS2 50/5 Getting Started (english, PDF 4 MB) Versione May 2016
- EPOS2 50/5 Hardware Reference (english, PDF 4 MB) Versione November 2017
- EPOS2 50/5 Cable Starting Set (english, PDF 2 MB) Versione July 2025
- EPOS2 Application Notes Collection (english, PDF 18 MB) Versione November 2017